핵심 요약
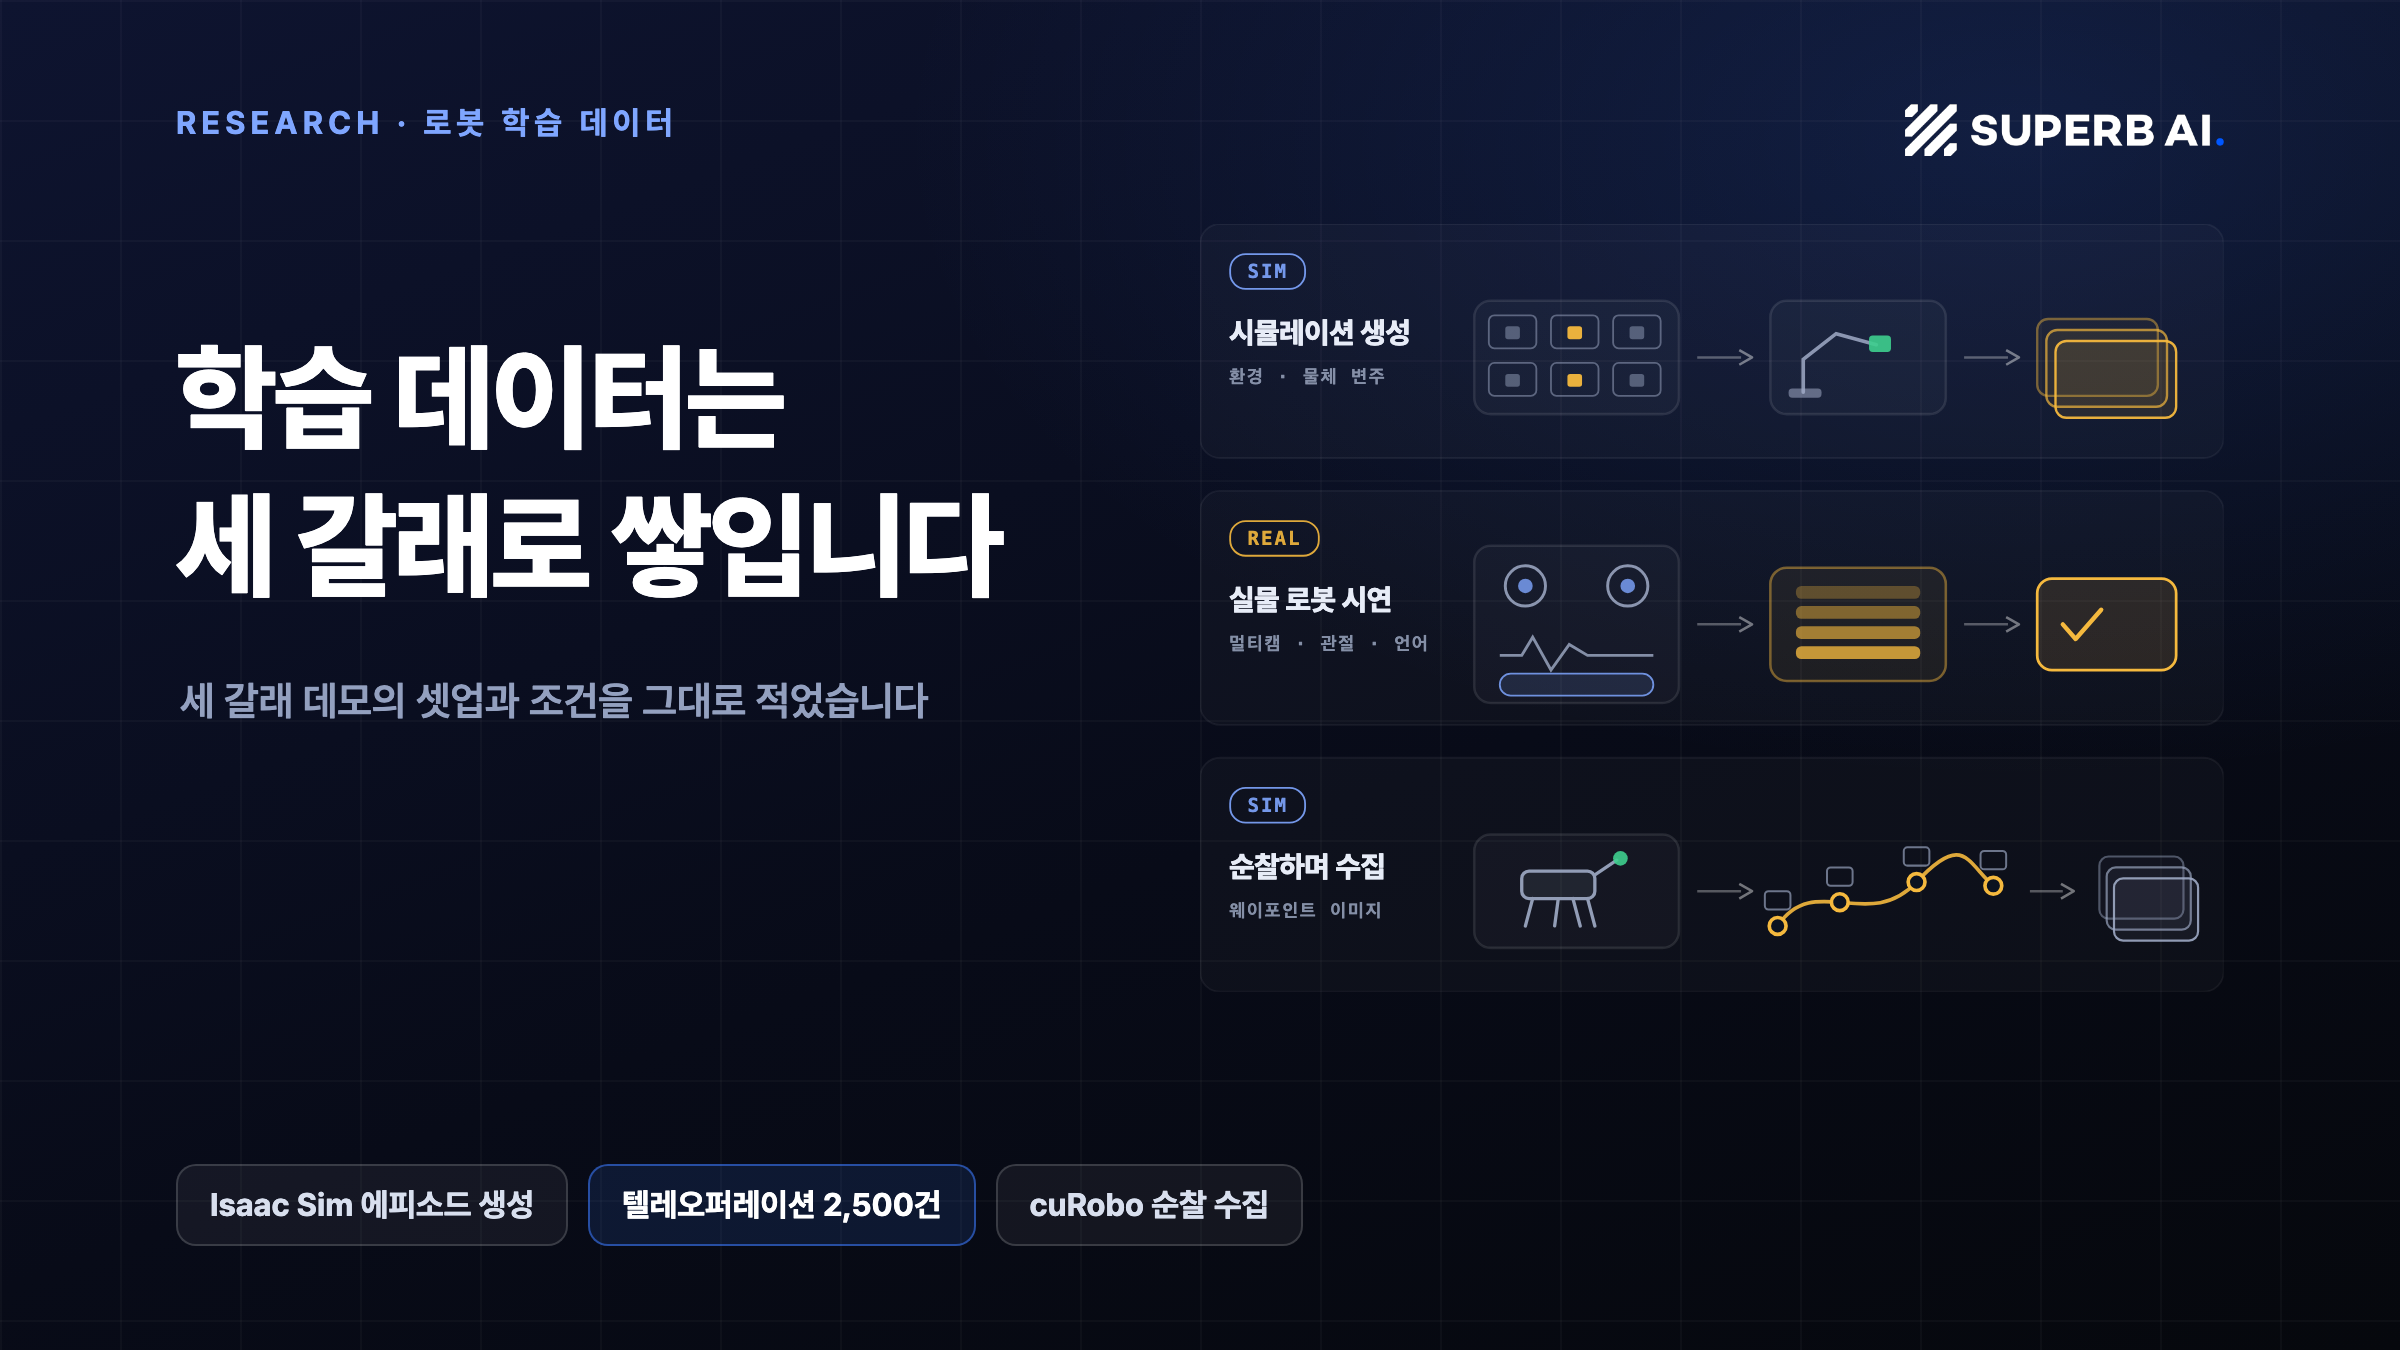
슈퍼브에이아이가 로봇 학습 데이터를 만들기 위한 3축 파이프라인(시뮬레이션 생성, 실물 수집, 순찰 수집)을 구축하고, Isaac Sim 기반 시뮬레이션 데이터와 head/wrist cam으로 수집한 실물 데이터를 결합하여 GR00T, RoboTwin 등 플랫폼으로 확장하는 전략을 제시했습니다.
구현 방법
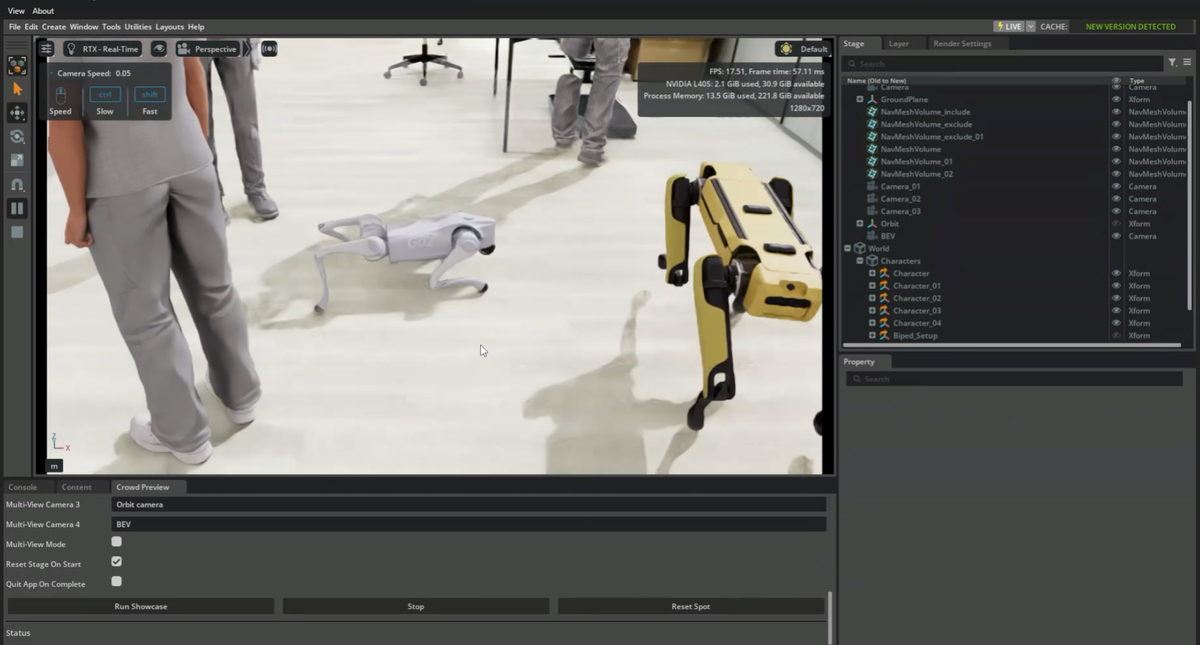
- 시뮬레이션 생성: Isaac Sim 기반으로 다양한 시나리오와 환경에서 데이터 생성, waypoint 기반 경로 설정 등 구현 포인트 반영
- 실물 수집: head cam과 wrist cam으로 실제 작업 데이터를 수집하고, 픽 앤 플레이스 등 핵심 시나리오를 수행
- 순찰 수집: 순찰 작업을 통한 데이터 확장 및 환경 다양성 확보
- 플랫폼 확장: GR00T, RoboTwin, cuRobo 등 모듈로 데이터 파이프라인과 검증 범위 확장
주요 결과
- 시뮬레이션 데이터 약 1,000개, 실물 데이터 약 2,500개 확보
- 데이터 다양성과 수집 효율성 개선 방향 제시
- 향후 pipeline 통합 및 실전 적용 가능성 탐색 중